El 25 de octubre de 2026, hacia las 12:20 (hora local), soltamos SERVET XII desde Lumpiaque (Zaragoza). Subió durante 83 minutos hasta 33.933 m y aterrizó algo más de 2 horas después de salir, y mientras tanto una de sus cápsulas puso a prueba la transmisión de imágenes por radio LoRa con SSDV, además de mandar su posición y su altura. Todo se podía seguir en directo, desde cualquier móvil, en un canal público de Telegram.

Este post cuenta cómo era una de las cápsulas de Servet XII (la del emisor de radio LoRa), cómo funcionan los receptores, cómo fue el vuelo, qué resultados obtuvimos con el enlace y qué hemos aprendido.


1. La idea

La idea principal era probar la transmisión de imágenes por radio LoRa con SSDV desde la estratosfera: cuántas fotos llegan, a qué distancia y con qué calidad de enlace, usando el ajuste SF9 (125 kHz, 17 dBm). Una de las cápsulas llevaba un emisor LoRa con GPS; en tierra, dos receptores escuchaban y publicaban en Internet lo que recibían, para que cualquiera pudiera verlo en directo.

Cómo seguimos SERVET XII Una de las cápsulas del globo emite por radio LoRa a 869,525 MHz. Dos receptores en tierra, uno en casa con WiFi y otro en el coche con datos del móvil, lo reciben y lo suben al canal público de Telegram, que se ve desde cualquier móvil. Servet Cápsula Emisor LoRa + GPS LilyGO T-Beam Radio LoRa 869,525 MHz Receptor 1 En casa (balcón) LilyGO T3-S3 WiFi Receptor 2 En el coche LilyGO T3-S3 Datos del móvil Internet Internet Canal de Telegram público y en directo t.me/sondaservet Posición, altura, velocidad, batería y fotos SSDV Se ve desde cualquier móvil Telemetría cada 30 s · una foto cada 5-8 min (paquetes SSDV de 255 bytes)
Cómo seguimos SERVET XII: una de las cápsulas emite por radio, los receptores en tierra reciben y publican en Telegram.

Canal de Telegram: Servet HAB (https://t.me/sondaservet).


2. Una de las cápsulas de Servet XII: el emisor

PiezaDetalle
PlacaLilyGO T-Beam V1.2: microcontrolador ESP32, módulo GPS u-blox, radio LoRa SX1276, gestor de energía AXP2101
AlimentaciónUna batería 18650 (empezó a 4,10 V y terminó el seguimiento a 3,85 V, 73 %)
GPSu-blox en modo «Airborne» (<1 g), que es el que sigue funcionando por encima de ~12 km. Antena cerámica de parche, conectada con un cable u.FL
Radio869,525 MHz (banda libre europea de 868 MHz), LoRa SF9, 125 kHz, 17 dBm (50 mW). Antena vertical colgando por debajo de esta cápsula
CámaraNo llevaba. Las imágenes eran 8 fotos de prueba guardadas en la memoria del microcontrolador, enviadas en bucle
MontajeLa cuerda de sujeción atraviesa esta cápsula de arriba a abajo; la antena de radio cuelga por debajo y la del GPS va arriba, mirando al cielo

Qué emite, y cada cuánto

  • Telemetría cada ~30 s (38 bytes): posición, altura, velocidades vertical y horizontal, rumbo, satélites, batería, temperatura del gestor de energía, hora UTC y contadores de imagen.
  • Imágenes en paquetes SSDV (255 bytes cada uno), uno cada ~13 s. Una foto de 256×192 píxeles son entre 21 y 37 paquetes, es decir, 5-8 minutos por foto.
  • Ese ritmo no es casual: en 869,4-869,65 MHz se puede emitir como máximo el 10 % del tiempo, y SF9 tarda ~1,3 s por paquete grande.

Cada foto lleva datos sobreimpresos: nombre, altura, fecha, hora UTC y coordenadas. Así cada pasada de una misma imagen es distinta, y cualquier captura dice cuándo y dónde se recibió.
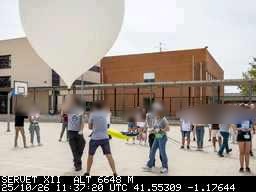
Imagen 19, recibida a 6.648 m a las 11:37:20 UTC
Imagen 19 recibida durante la subida (completa). La barra inferior es el OSD que añade el emisor: SERVET XII, altura 6.648 m, fecha, hora UTC y coordenadas.

3. Los receptores

  • Placa: LilyGO T3-S3 (ESP32-S3, radio SX1262 y pantalla OLED).
  • Qué hacen: escuchan, reconstruyen las imágenes SSDV paquete a paquete y suben todo a Telegram usando un bot.
  • Dos receptores en el vuelo:
    • Rx #1 (🏠 casa): en un balcón, con la WiFi de casa.
    • Rx #2 (🚗 coche): en el coche, con el punto de acceso del móvil.
  • Qué publica cada uno: un mensaje al arrancar, un mensaje de estado que se edita cada minuto (si ve o no el globo, señal, paquetes), un mensaje nuevo con cada telemetría (un dato por línea y con enlace al mapa), la posición en directo y cada foto que se completa, o parcial si faltan paquetes.
  • Pantalla OLED: cinco páginas (vuelo, posición, enlace, imagen y batería) que cambian solas.
  • Cada receptor lleva su propio icono para distinguirlos de un vistazo en el canal.

4. Cómo fue el vuelo

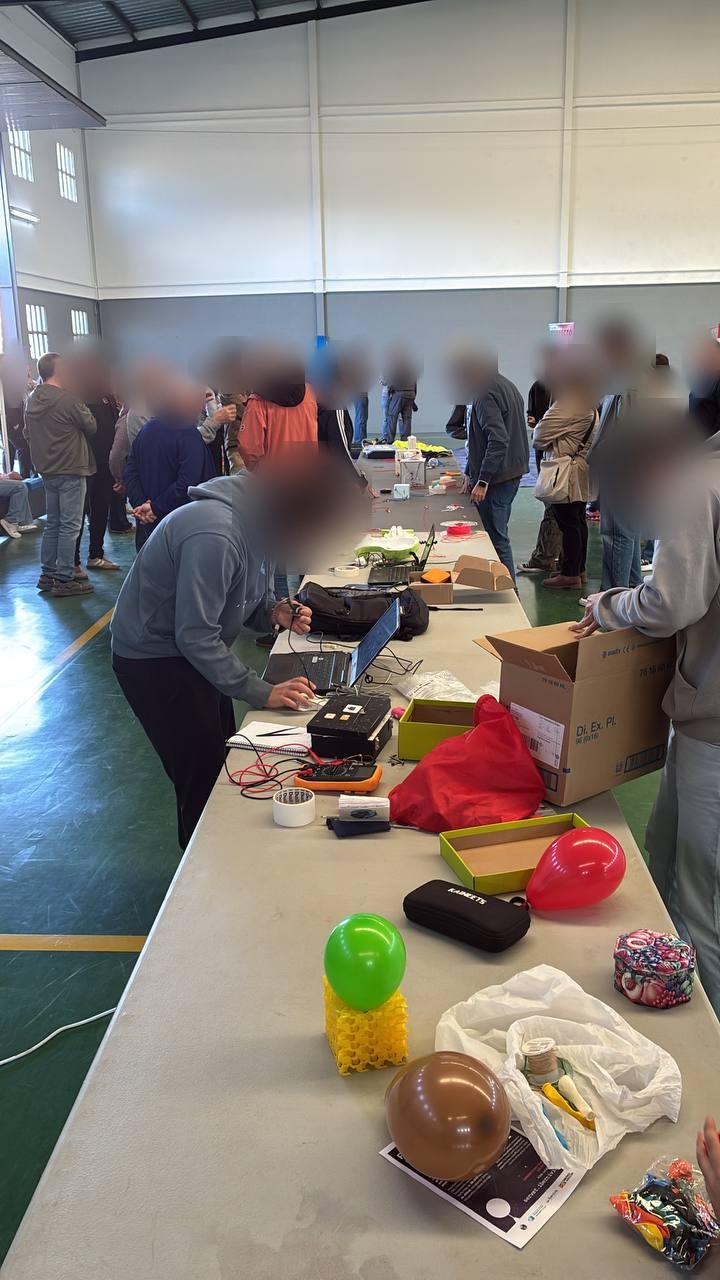
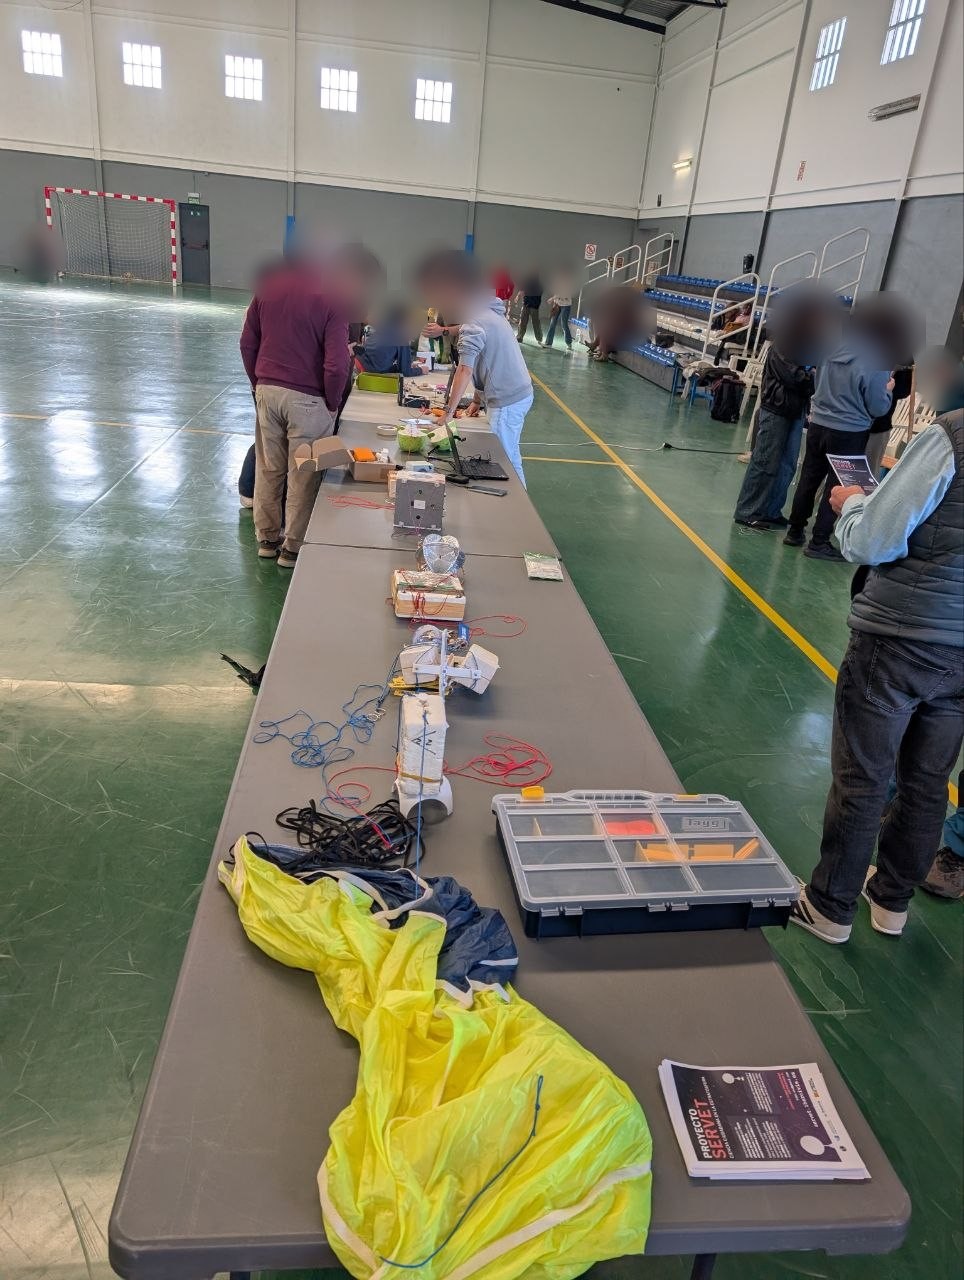
El lanzamiento se preparó en el polideportivo de Lumpiaque, con los participantes revisando sus cápsulas y experimentos hasta el último momento.
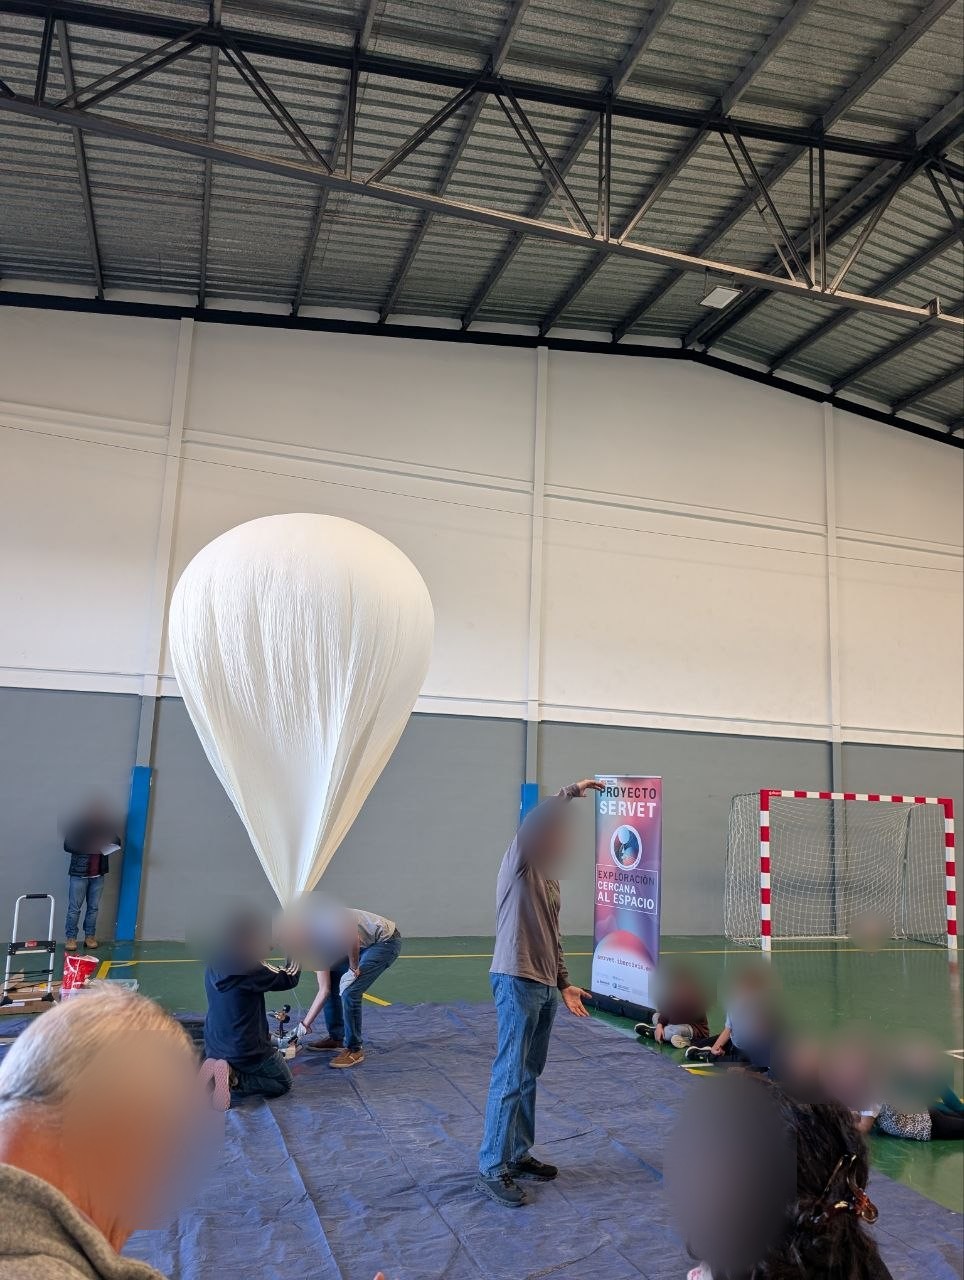
Fotografías: Alejandro Suarez y Adolfo Amella.

Y el despegue, en vídeo:

El despegue de Servet XII. Vídeo: Adolfo Amella.

Hora UTC; la local era UTC+1.

Hora (UTC)Qué pasó
~11:20:50Lanzamiento (estimado: la señal del receptor del coche cae de golpe y la placa empieza a enfriarse)
11:32Primer fix GPS, a 4.722 m
11:32-12:43Subida estable a 6,3-6,8 m/s. Viento fuerte entre los 8 y 10 km, hasta 131 km/h. A los 10 km el sensor marcó -22 °C en la bajada
12:43:56Altura máxima oficial: 33.933 m, a unos 53 km del receptor de casa. El globo reventó a esa altura (lo último que recibió nuestro emisor antes de reventar fueron 33.902 m)
12:45-13:05Descenso rápido, con picos de -34,6 m/s a unos 25 km de altura, frenándose al llegar a capas más densas
13:05:22Último dato recibido: 8.610 m de altura, a 72,5 km del receptor, con RSSI de -114 dBm
13:27 (14:27 local)Aterrizaje en Chiprana (Zaragoza, comarca del Bajo Aragón-Caspe), en 41,22827 N, 0,18506 O: unos 21 km más allá de la última posición recibida

Cifras del seguimiento:

  • La telemetría llegó a Telegram durante todo el vuelo, con GPS de 3 a 12 satélites y buen HDOP incluso a 34 km. El modo Airborne funcionó.
  • Recorrido: unos 97 km desde Lumpiaque hasta la última posición recibida (83 km en línea recta), y unos 119 km contando el tramo final hasta el aterrizaje.
  • Calidad del enlace: el RSSI estuvo entre -104 y -122 dBm y el SNR llegó a -13 dB, justo en el límite de lo que decodifica SF9 (-12,5 dB). Aun así la telemetría entró casi siempre.
  • Pérdidas: durante la subida se perdió en torno al 7 % de los paquetes de imagen. Cerca de la altura máxima, con la señal más débil, subieron a un tercio.
  • Imágenes: 15 imágenes distintas en vuelo, 24 subidas al canal. Tres llegaron completas (17, 19 y 21), y el resto parciales; algunas con el 90 % de los paquetes (imagen 22: 34 de 37). En total el canal guardó 389 imágenes, contando las pruebas anteriores.
  • El receptor del coche (Rx #2) se apagó a las 11:29 UTC (no es que dejase de recibir datos), así que el de casa siguió casi todo el vuelo.
  • Aterrizaje: en el término de Chiprana (Zaragoza), a unos 103 km en línea recta de Lumpiaque, y unos 21 km después del último dato recibido. Los últimos kilómetros de la bajada ya no los vio ningún receptor.

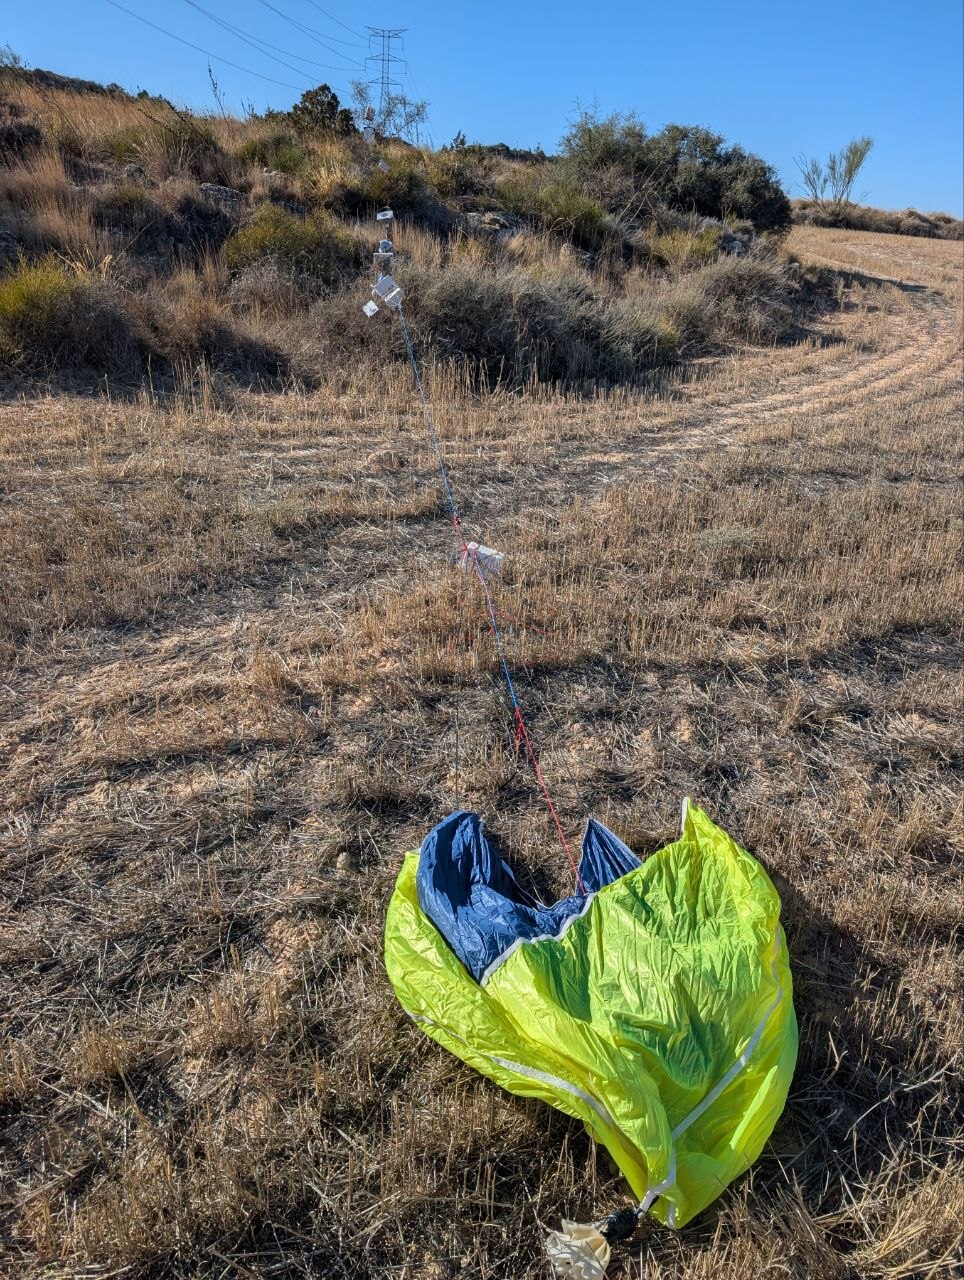
Así quedó el material en la zona de aterrizaje, cerca de Chiprana:
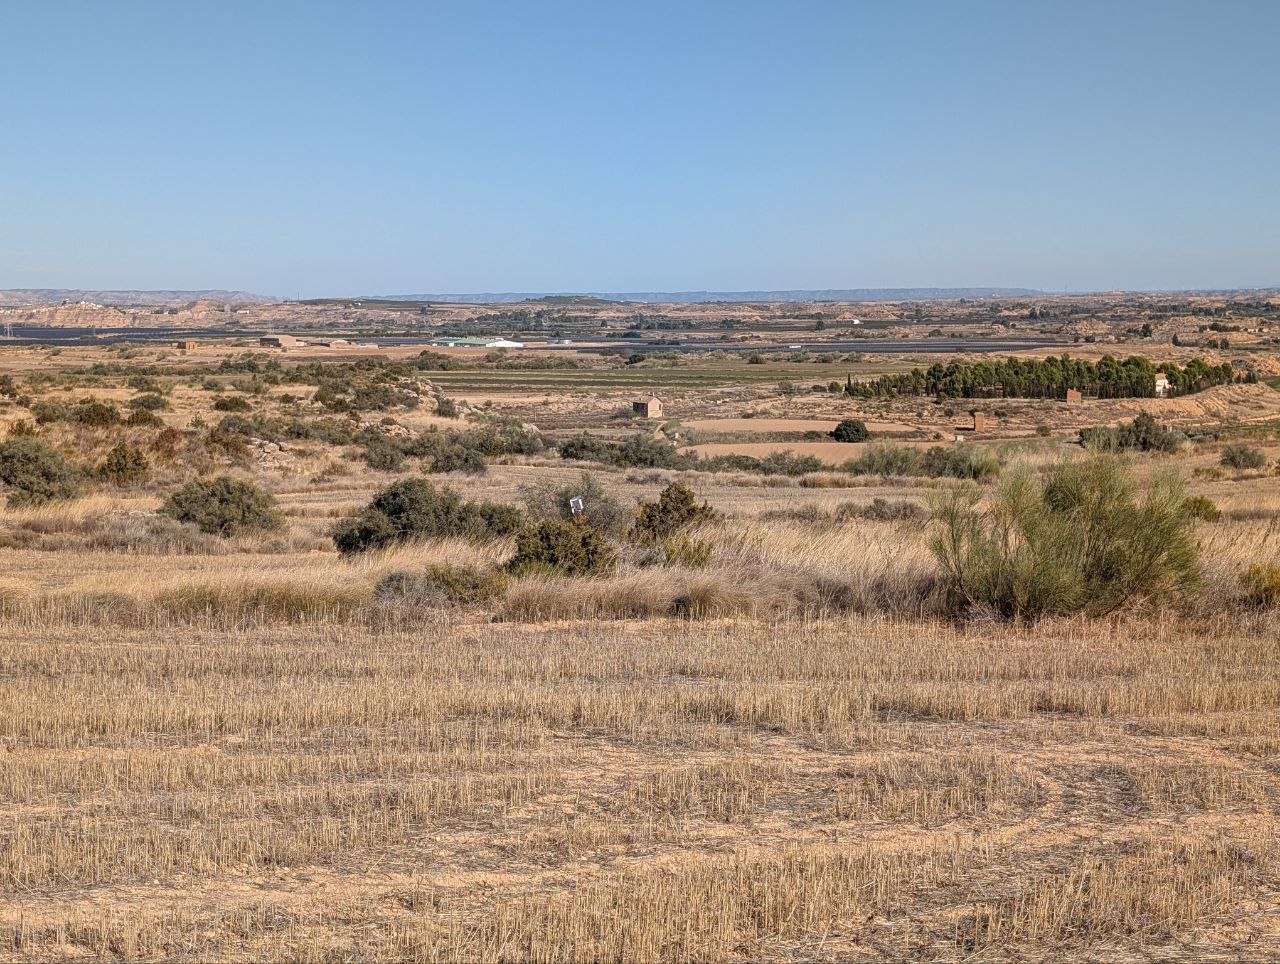
Fotografías: Alejandro Suarez y Adolfo Amella.

Mapa interactivo del vuelo

Trayectoria, cada punto de telemetría (coloreado por la calidad de la señal) y las fotos situadas donde se recibieron, con la calidad de señal media de cada una. Pulsa un punto o una foto para ver el detalle. Los puntos con trazo discontinuo son posiciones aproximadas (interpoladas o estimadas antes del primer fix GPS). Abrir el mapa a pantalla completa.

Vista en 3D, con la altura a escala real: la cortina vertical une la trayectoria con el suelo y puedes reproducir el vuelo con el botón de arriba a la derecha. Abrir el mapa 3D a pantalla completa.


5. Resultados y lo que hemos aprendido

Qué medimos con el enlace LoRa (SF9, 17 dBm) – Alcance: hasta 72 km de distancia con el globo a 8,6 km de altura (último dato recibido, con RSSI de -114 dBm). Con el globo en el techo, a 34 km de altura y unos 53 km del receptor de casa, la telemetría siguió entrando con RSSI de -120 a -122 dBm. – Calidad del enlace: RSSI entre -104 y -122 dBm y SNR de hasta -13 dB, en el límite de lo que decodifica SF9 (-12,5 dB). Cerca del techo quedaban solo unos pocos dB de margen. – Pérdidas: durante la subida se perdió en torno al 7 % de los paquetes de imagen; cerca del techo, con la señal más débil, un tercio. – Imágenes: 15 imágenes distintas y 24 subidas al canal. Tres llegaron completas y varias con más del 90 % de los paquetes (imagen 22: 34 de 37; imagen 26: 34 de 35). Con SF9 y el límite del 10 % del tiempo de emisión, una foto de 256×192 píxeles tarda entre 5 y 8 minutos. – Telemetría: llegó casi siempre, incluso en el límite del enlace, porque sus paquetes son mucho más cortos (38 bytes frente a 255) y aguantan mejor la señal débil. – Un peor caso: el receptor de casa estaba en un balcón entre edificios y el del coche se apagó pronto. Sospechamos que con una antena en un punto despejado el margen habría sido mayor.

Conclusión: SF9 a 17 dBm basta para seguir la telemetría del globo a más de 50 km y recibir fotos, aunque con pérdidas cuando la señal se acerca al límite. Para recibir fotos completas en lo más alto hace falta más margen.

También funcionó: el modo Airborne del GPS (de 3 a 12 satélites incluso a 34 km), la telemetría cada 30 s, la subida automática a Telegram y el uso de dos receptores a la vez.

Lo que dio problemas (y cómo lo resolvimos) 1. Subidas a Telegram muy lentas (10-23 s por petición). Era el ahorro de energía del WiFi del ESP32. Desactivarlo (WiFi.setSleep(false)) lo dejó en ~1 s. 2. GPS sin fix durante un paseo de prueba. Era un mal contacto del conector u.FL de la antena cerámica. Volver a asentarlo, fijar el cable y poner la cerámica boca arriba lo arregló. 3. Posición obsoleta: el emisor repetía la última posición cuando perdía el fix, porque la librería GPS da como válida una posición para siempre. Ahora se comprueba la edad del dato. 4. El SNR engaña con señal fuerte: se queda en ~11 dB tanto a -10 como a -60 dBm. El margen real hay que mirarlo con el RSSI. 5. El alcance a nivel de calle es pequeño (unos 340 m, con el receptor en un balcón entre casas), pero en el aire, con línea de vista, es otra cosa.

Para la próxima – Más margen de enlace: SF10 (+2,5 dB, fotos al doble de tiempo), antenas en el techo del coche y una antena del emisor que funcione mejor con el globo casi en vertical, donde nuestras antenas verticales tienen menos ganancia. – Cámara real (ESP32-S3-CAM) con el mismo sistema de sobreimpresión. – Más receptores repartidos por el recorrido, y alguno con otra conexión (la cobertura móvil también se acaba).


6. Detalles técnicos para curiosos

  • Software: PlatformIO con Arduino-ESP32; SSDV de fsphil (con calidad 4); JPEG codificado en el propio ESP32 con stb_image_write y decodificado con JPEGDEC; un hilo aparte sube a la API de Telegram por HTTPS.
  • Enlace: LoRa 869,525 MHz, SF9, BW 125 kHz, CR 4/5, 17 dBm (≈ 80 mW PIRE con una antena de 2 dBi, por debajo del límite de 500 mW de la banda).
  • Datos del vuelo: 4.564 mensajes en el canal, 3.476 de telemetría y 389 imágenes.

¿Quieres seguir los próximos vuelos? Canal de Telegram: Servet HAB.
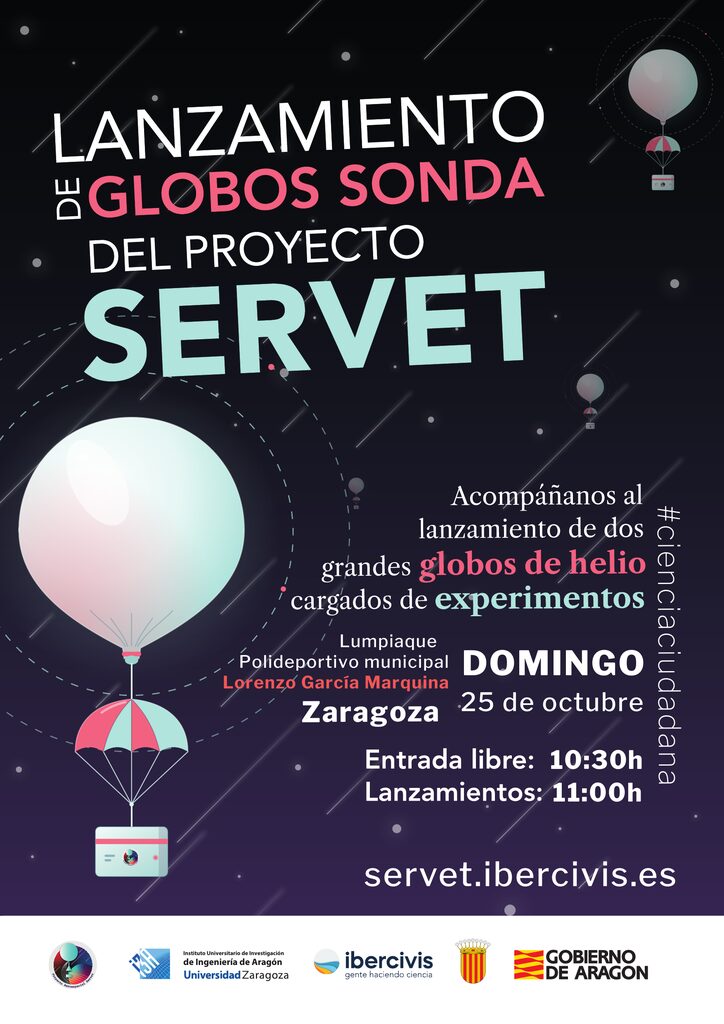
Cartel del lanzamiento de globos sonda del proyecto Servet en Lumpiaque, domingo 25 de octubre

Este domingo 25 de octubre el proyecto de ciencia ciudadana Servet te invita a presenciar el lanzamiento de un gran globo de helio cargado de experimentos. Será en el Polideportivo municipal Lorenzo García Marquina (50295 Lumpiaque, Zaragoza).

  • Fecha: domingo 25 de octubre de 2026
  • Lugar: Polideportivo municipal Lorenzo García Marquina (Lumpiaque, Zaragoza)
  • Apertura al público: 10:30 h · entrada libre
  • Lanzamiento: 11:00 h

Servet XII está organizado por el Instituto de Investigación en Ingeniería de Aragón (I3A) de la Universidad de Zaragoza y la Fundación Ibercivis, con el apoyo del Gobierno de Aragón y el Ayuntamiento de Lumpiaque.

Descarga el cartel en PDF · Todo sobre la misión Servet XII

#cienciaciudadana · #SERVETXII

Un globo sonda llevará a la estratosfera experimentos y cápsulas diseñados por centros escolares y por el equipo de Servet

Lumpiaque, en la provincia de Zaragoza, ha sido el lugar elegido para el lanzamiento tras analizar las predicciones meteorológicas

Servet XII lanzará experimentos de ciencia ciudadana a la estratosfera desde Lumpiaque el domingo 25 de octubre

El proyecto de ciencia ciudadana Servet vivirá este domingo 25 de octubre uno de sus momentos más esperados: el lanzamiento de Servet XII, un globo sonda que ascenderá hasta la estratosfera con experimentos y cápsulas diseñados por centros escolares y por el equipo del proyecto.

Lugar de lanzamiento: Polideportivo municipal Lorenzo García Marquina, Lumpiaque (Zaragoza)

Hora de apertura al público: 10:30h

Hora prevista de lanzamiento: 11:00 h

Servet es un proyecto de ciencia ciudadana que comenzó en 2017 y que reúne a una comunidad de personas interesadas en la astronáutica, la navegación espacial y todo lo que se mueva a más de 12.000 metros sobre el nivel del mar. Su última misión, Servet XI, alcanzó los 34.269 metros de altitud desde Quinto (Zaragoza) el pasado mes de junio.

La elección de Lumpiaque responde a las previsiones meteorológicas. Tras analizarlas, el equipo ha comprobado que la localidad se encuentra en un punto estratégico para la trayectoria del globo, lo que la convierte en un lugar idóneo para el despegue.

Las cápsulas se han diseñado teniendo en cuenta las condiciones extremas a las que se enfrentarán durante el vuelo: vientos de más de 200 km/h, temperaturas de unos -60 ºC y un aterrizaje a unos 6 m/s. Un sistema de seguimiento permitirá localizarlas tras el aterrizaje y analizar los datos que hayan recogido.

Evento abierto al público

Cualquier persona interesada podrá acercarse al polideportivo, que abrirá sus puertas a las 10:30, para conocer los preparativos, hablar con quienes han diseñado las cápsulas y seguir el recorrido del globo hasta su regreso a tierra.

Quién hace posible Servet XII

Servet XII está organizado por el Instituto de Investigación en Ingeniería de Aragón (I3A) de la Universidad de Zaragoza y la Fundación Ibercivis. Cuenta con la financiación del Gobierno de Aragón y la colaboración de Teconecta. Desde la organización agradecemos la colaboración del Ayuntamiento de Lumpiaque por la cesión del espacio y la difusión del evento.

El pasado 20 de junio de 2026 se realizó desde el pabellón polideportivo de Quinto, en Zaragoza, el undécimo lanzamiento de la serie Servet.

El globo alcanzó una altitud máxima de 34.269 metros y aterrizó en las proximidades de Villamayor de Gállego tras poco más de dos horas de vuelo.

El lanzamiento se realizó desde el pabellón polideportivo de Quinto a las 12:34 horas. En la preparación y puesta en marcha participaron centros educativos, voluntarios, técnicos de las entidades colaboradoras y público local, que siguieron de cerca el inflado y la suelta del globo.

La cápsula llevaba a bordo varios sistemas de instrumentación y seguimiento: múltiples emisores APRS, dispositivos LoRa conectados a la red TTN (The Things Network), cámaras, un rastreador SPOT GEN3 y sensores de presión y altitud. El seguimiento en tiempo real se realizó a través de distintas plataformas, entre ellas predict.sondehub.org, y la señal fue recibida por receptores distribuidos por toda la Península Ibérica, llegando incluso a gateways TTN situados en Francia y el norte de África, lo que pone de relieve el alcance de la red de cobertura LoRa a grandes altitudes.

Recorrido del globo sonda #SERVETXI tras su lanzamiento el 20 de junio de 2026.

El globo ascendió a una velocidad media de 5,47 m/s, alcanzó su cota máxima de 34.269 metros a las 14:17 horas, y comenzó el descenso asistido por paracaídas. La velocidad máxima de caída registrada fue de 84,8 m/s (equivalente a 305 km/h), habitual en la fase de despresurización y reventado del globo. La cápsula aterrizó en las proximidades de Villamayor de Gállego a las 14:46, en un paraje agrícola, y fue recuperada en las coordenadas 41.698350, -0.761410 a 334 metros de altitud.

Estaciones TTN repartidas por todo el país que recibieron señal del globo durante su recorrido.

Las imágenes obtenidas durante el vuelo muestran la curvatura de la Tierra desde la estratosfera, con el Valle del Ebro y los sistemas montañosos circundantes visibles en el horizonte. Los datos de altitud, presión y telemetría quedaron registrados y están disponibles para su análisis.

El proyecto Servet forma parte de la actividad de ciencia ciudadana en la estratosfera que desarrolla el I3A (Instituto Universitario de Investigación en Ingeniería de Aragón) de la Universidad de Zaragoza, con la colaboración de Fundación Ibercivis en comunicación y difusión, Teconecta en el componente tecnológico, y el Ayuntamiento de Quinto como sede y apoyo logístico local.

Los European Union Prize for Citizen Science reconocen el trabajo de proyectos que fomentan la participación ciudadana para hacer avanzar el conocimiento

Servet ha conseguido llegar a las 10 ediciones gracias al trabajo conjunto de Ibercivis y el Instituto de Investigación en Ingeniería de Aragón (I3A) de la Universidad de Zaragoza

El proyecto de ciencia ciudadana y exploración espacial Servet, fruto de la colaboración entre Fundación Ibercivis, Universidad de Zaragoza a través de su Instituto de Investigación en Ingeniería de Aragón (I3A) y la Fundación Española para la Ciencia y la Tecnología (FECYT), ha sido galardonado con una Mención Honorífica en los prestigiosos Premios Europeos de Ciencia Ciudadana 2025, reconociendo su contribución a una exploración espacial accesible al público.

Esta mención honorífica destaca la innovadora infraestructura desplegada por el proyecto que en palabras del jurado: “Permite a la ciudadanía participar activamente en la exploración de la estratosfera». El proyecto consiste en realizar experimentos científicos diseñados por la ciudadanía que posteriormente son lanzados al espacio. Los globos están hinchados con helio y transportan las cápsulas que albergan estos experimentos. Estos globos suelen alcanzar en sus lanzamientos más de 30.000 metros de altura, llegando a la estratosfera.

Los premios Europeos de la Ciencia Ciudadana están organizados por la Comisión Europea, dentro del proyecto IMPETUS y premia y promueve proyectos excelentes con impacto social y político a favor de una sociedad plural, inclusiva y sostenible. La Mención Honorífica fue anunciada en un evento celebrado en Bruselas y organizado por Ars Electronica el pasado 19 de junio. Francisco Sanz, Director Ejecutivo de Ibercivis, recibió la noticia en presencia de Marc Tachelet, Director de la Agencia Ejecutiva Europea de Investigación (REA). Tachelet subrayó la importancia de «hacer que la investigación sea más impactante, cercana a la ciudadanía y que permita una mayor confianza en la ciencia».

Servet, ciencia ciudadana a la estratosfera

En todo momento los participantes de Servet cuentan con asesoramiento científico para perfeccionar sus investigaciones y analizar los datos obtenidos. Este modelo ha permitido que, en las diez ediciones del proyecto -el primer globo se lanzó en junio de 2017-, centenares de personas y decenas de centros educativos de toda España se hayan sumergido en esta iniciativa de ciencia ciudadana con un enfoque inspirado en las comunidades maker y el Do It Yourself (háztelo tú mismo). Lo que hace especial este proyecto son los ciudadanos y ciudadanas, quienes plantean el reto científico, deciden qué analizar y cómo desarrollarlo,
siempre con el apoyo de la organización.

El equipo de coordinación y asesoramiento de Servet ha estado formado por los investigadores del I3A Enrique Torres y Natalia Ayuso, junto a miembros de la Fundación Ibercivis -Francisco Sanz, Laude Guardia- y a un buen puñado de científicos y científicas ciudadanas que han puesto su tiempo y conocimiento al servicio del proyecto en cada una de sus ediciones.

Enrique Torres, investigador principal del proyecto, destaca: «A lo largo de estas 10 ediciones hemos realizado 8 eventos de lanzamiento en diversos pueblos, en los que han participado más de 1000 escolares de cerca de 100 colegios de toda España. Permitiendo realizar experimentos cercanos al espacio en las condiciones de la estratosfera, proyectos muy diversos que abarcan todos los aspectos de STEAM con una amplia participación femenina»

En el evento de entrega de premios también se presentó el proyecto RIECS-Concept, liderado por Ibercivis, para desarrollar la nueva infraestructura de investigación paneuropea para la ciencia ciudadana excelente.

Autor: Josep Curto Lapeira

En esta monografía, perteneciente a los elementos troncales del Bachillerato Internacional, he investigado cómo las variaciones en la temperatura y la presión atmosférica afectan a la velocidad de ascenso de un globo sonda. Mi objetivo fue desarrollar un modelo matemático capaz de predecir la velocidad vertical en tiempo real, empleando un número reducido de variables que puedan ser medidas con sensores básicos, como la cantidad de helio en el globo y las condiciones atmosféricas.

Mi interés por este tema comenzó hace varios años, gracias al Proyecto Servet, en el que he participado activamente desde la misión Servet V hasta la Servet X (con la excepción del Servet VI). Durante estas experiencias, adquirí conocimientos prácticos sobre el lanzamiento y la recuperación de globos sonda, lo que ha sido clave para el desarrollo de este trabajo.

Para construir el modelo, he considerado las tres principales fuerzas implicadas: el empuje (según el principio de Arquímedes), la resistencia aerodinámica y la gravedad. Los datos experimentales utilizados provienen de lanzamientos meteorológicos realizados en Cataluña, lo que garantiza la fiabilidad de las condiciones iniciales y facilita la comparación de los resultados teóricos con datos reales.

Foto: Servet IX, Jorge Lizar
En la gráfica se muestran los cálculos de la velocidad vertical con el uso de GPS, de un sensor de presión y del modelo como tres líneas de
En la gráfica se muestran los cálculos de la velocidad vertical con el uso de GPS, de un sensor de presión y del modelo como tres líneas de tendencia distintas que son muy similares.

El modelo propuesto se valida con un ajuste estadístico razonable y permite predecir tendencias generales en la velocidad de ascensión. Sin embargo, he identificado limitaciones como el uso de un coeficiente de arrastre constante y la simplificación geométrica del globo, que no refleja su deformación con la altitud. Estas aproximaciones pueden ser refinadas en trabajos futuros mediante la incorporación de coeficientes variables y validaciones adicionales con globos de diferentes configuraciones. A pesar de estas limitaciones, considero que este modelo representa una herramienta valiosa, aportando una base sólida para futuras investigaciones en la dinámica de globos sonda.

Ensayos de tracción y penetración en telas

Introducción 

El objetivo de esta investigación es determinar si las condiciones estratosféricas pueden afectar a las propiedades de las telas que han sido enviadas a dicho lugar. 

En el lanzamiento del globo donde la subida duró 1h 15minutos y 45min de bajada aproximadamente, tiempo con condiciones diferentes a las normales a nivel terrestre. En el proceso las telas alcanzaron una altitud de 33000m sobre el nivel del mar. 

Unos sensores que medían la radiación UV iban tapados con muestras de tela. El único que iba sólo marcaba una radiación constante de 3300 unidades de medida (en lo sucesivo: udmUV), el sensor tapado con la tela de protección UV (UV UPF50+) se mantiene constante en 300 udmUV y por último la tela de algodón tiene una gran dispersión entre 1500 y 3000 udmUV. Pero estos datos solo están almacenados hasta los 11000m donde el sistema se estropea. Hubiese sido interesante ver la información a partir de 15000m donde se encuentra la capa de ozono donde la radiación UV hubiese tomado valores mucho mayores.

IES Peñamayor (foto 1)

(Gráfica con lectura de datos tomados durante la prueba)

Ensayo de penetración

Diseño del ensayo 

Para este ensayo vamos a arrojar un elemento punzante sobre una tela con algún elemento. En concreto un destornillador con peso, lanzándolo desde diferentes alturas respecto a la probeta. La probeta se situará sobre una caja de cartón pegada a la tapa con cinta.

Probetas

En este ensayo de penetración hemos diseñado una probeta cuadrada debido a su gran facilidad de obtención y a la gran área donde realizar el experimento. Las medidas de las probetas son de 50mm X 50mm, teniendo así un área de 2500mm cuadrados. Para estandarizar las probetas hemos creado un diseño en SketchUp y una plantilla, permitiendo calcar la forma de las probetas que después se recortarían.

IES Peñamayor (foto 2)

(Diseño de la probeta para el ensayo de penetración realizado con SketchUp)

Experimentación

Para estandarizar las alturas y los pesos necesarios se ha ido arrojando el destornillador hasta encontrar una altura en la que con la tela penetrase entre 2cm y 10m. Si la penetración era una cifra demasiado pequeña o grande dificultaba la medición de la prueba, así que, para encontrar esa penetración idónea, se varían los pesos. Como la altura inicial de caída libre era demasiado alta, dejar caer el destornillador en la posición que debía caer era muy complicado, se disminuyó la altura y aumento el peso, dejando unas medidas útiles. Una vez ya estandarizado el proceso, se podía repetir en las mismas condiciones indefinidamente. Finalmente, para las pruebas de la tela de microfibra y la de protección UV se arrojará un destornillador al que se le sumarán 400g a una altura de 12,5cm y la tela de algodón con sólo 100g (además del peso del destornillador) se arrojará desde 41,0cm.

IES Peñamayor (foto 3)

(Imagen del ensayo de penetración)

Resultados y conclusiones

Las pruebas de ambas telas muestran resultados casi idénticos, salvo quizás el caso del algodón, donde tenemos mayor penetración en la muestra que fue a la estratosfera. En cualquier caso, estos datos podrían indicar que el ensayo no es concluyente debido a la manera en que se mide la penetración de las telas. La dificultad para medir dicha penetración puede deberse a la forma en que el destornillador impacta las telas ya que, una vez que la punta ha penetrado, la única fuerza que lo frena es la fricción, la cual puede variar fácilmente según el ángulo de penetración. Este ángulo depende de la técnica de lanzamiento, ya que el destornillador se deja caer desde una barra, lo que hace difícil obtener una gran precisión.

Pruebas ensayo Servet 
Tipo de ensayo Tipo de probeta MicrofibraAlgodónUV UPF50+
Penetración Altura12,5 cm41,0 cm12,5 cm
Peso400g100g400g
Estratosfera45mm40mm20mm 
Prueba 145mm25mm20mm
Prueba 240mm30mm 
LeyendaPruebas hechas con material proveniente de la estratosfera
Pruebas hechas con material en condiciones a nivel terrestre
(Tabla con medidas de los ensayos de penetración)

Ensayo de tracción

Diseño del ensayo

Para poder sujetar la probeta y que no se rompa por esta parte, hemos optado por enroscarla alrededor de dos cilindros de madera. Esto permite que se apriete más, evitando el deslizamiento y dificultando la rotura por esta zona, lo que invalidaría el ensayo. La forma de la probeta es rectangular con un estrechamiento en el centro con forma circular y con dos cortes de diferentes medidas en función de la tela, con el fin de conseguir un estrechamiento mayor. Este estrechamiento sirve para forzar que la probeta rompa por la zona más estrecha, utilizando la forma circular para que no haya ningún punto crítico donde se pueda romper invalidando la prueba. La estructura inferior donde se colocan los pesos está formada por una caja donde se encajan dos palos para engancharlo y en la estructura superior hay que pegarla por los dos extremos a una mesa para así dejar un hueco en el medio para que la caja quede colgando.

(Imagen del diseño de probetas del ensayo de tracción)

(Imagen del diseño de probetas del ensayo de tracción)
(Imagen de la ejecución del ensayo de tracción)

Probetas

La probeta base del ensayo de tracción es la misma en todas las telas. Tiene una altura de 250 mm y una anchura de 50mm. En cuanto al estrechamiento, se ha hecho con un CD que tiene un radio de 120mm. Además, vamos a hacerle un corte en medio del estrechamiento en función de si es la tela UV UPF50+, microfibra o algodón, cuyas medidas serian de 1, 0,5 y 0 cm respectivamente.

(Diseño de la probeta para el ensayo de tracción realizado con SketchUp)
(Imagen del resultado de los ensayos de tracción sobre las telas que fueron a la estratosfera)

Experimentación

La primera tela que hemos probado ha sido la de algodón. En ese momento todavía no teníamos los pesos por lo que no sabíamos exactamente lo que había aguantado. Después probando las demás telas llegamos a la conclusión de que la que más aguanta es la tela UV UPF50+ debido a su elasticidad, después la microfibra y por último la de algodón. Es por este motivo que decidimos hacer los cortes que antes hemos mencionado, así no necesitaremos colocar demasiados pesos. Cuando tuvimos los pesos fuimos experimentando con todas las telas para ver cómo se comportaban y si la estructura que habíamos construido para el ensayo funcionaba bien. Después de muchas pruebas nos dimos cuenta de que la tela de microfibra tenía un sentido de corte que resistía más que otro y la probeta que mandamos no sabíamos que sentido era, pero por lo demás las experimentaciones salieron bien.

(Imagen del ensayo de tracción)

 Conclusiones

Después de hacer los ensayos a las probetas que mandamos y compararlas con las que hicimos aquí, llegamos a la conclusión de que en general no hay diferencias perceptibles entre las dos. Excepto en la tela de microfibra donde dependiendo del sentido de las fibras, si se puede notar una diferencia considerable en el aguante del peso. Al principio pensábamos que se debía a la exposición de radiación, pero después de hacer más pruebas concluímos que no.

Pruebas ensayo Servet 
Tipo de ensayo Tipo de probeta MicrofibraAlgodónUV UPF50+
Tracción Entalle (cm)0,301
Estratosfera2500g2100g3250g
Prueba 11700g2500g3565g
Prueba 23310g2015g
LeyendaPruebas hechas con material proveniente de la estratosfera
Pruebas hechas con material en condiciones a nivel terrestre
(Tabla con medidas de los ensayos de tracción)

Organización de las tareas

Para saber qué tareas teníamos que hacer y cuales ya estaban hechas, hemos utilizado un tablero Kanban online. Con este software se han creado las tareas principales y después, si aparecía una tarea nueva, se iba añadiendo a las demás. Según se avanzaban las tareas, se trasladaban al apartado de “Tareas completadas”:

Jornada 2
(Imagen del tablero Kanban realizado con miro.com)
Jornada 8
IES Peñamayor (foto 10)

(Imagen del tablero Kanban realizado con miro.com)

Jornada 12
IES Peñamayor (foto 11)

(Imagen del tablero Kanban realizado con miro.com)

Así nos hemos podido repartir el trabajo de manera más eficiente y sabíamos siempre las tareas que estaban en curso acabadas o, para empezar.

Scroll al inicio