
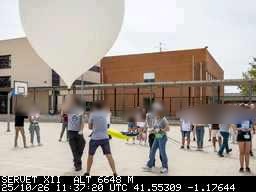
El 25 de octubre de 2026, hacia las 12:20 (hora local), soltamos SERVET XII desde Lumpiaque (Zaragoza). Subió durante 83 minutos hasta 33.933 m y aterrizó algo más de 2 horas después de salir, y mientras tanto una de sus cápsulas puso a prueba la transmisión de imágenes por radio LoRa con SSDV, además de mandar su posición y su altura. Todo se podía seguir en directo, desde cualquier móvil, en un canal público de Telegram.
Este post cuenta cómo era una de las cápsulas de Servet XII (la del emisor de radio LoRa), cómo funcionan los receptores, cómo fue el vuelo, qué resultados obtuvimos con el enlace y qué hemos aprendido.
1. La idea
La idea principal era probar la transmisión de imágenes por radio LoRa con SSDV desde la estratosfera: cuántas fotos llegan, a qué distancia y con qué calidad de enlace, usando el ajuste SF9 (125 kHz, 17 dBm). Una de las cápsulas llevaba un emisor LoRa con GPS; en tierra, dos receptores escuchaban y publicaban en Internet lo que recibían, para que cualquiera pudiera verlo en directo.
Canal de Telegram: Servet HAB (https://t.me/sondaservet).
2. Una de las cápsulas de Servet XII: el emisor
| Pieza | Detalle |
|---|---|
| Placa | LilyGO T-Beam V1.2: microcontrolador ESP32, módulo GPS u-blox, radio LoRa SX1276, gestor de energía AXP2101 |
| Alimentación | Una batería 18650 (empezó a 4,10 V y terminó el seguimiento a 3,85 V, 73 %) |
| GPS | u-blox en modo «Airborne» (<1 g), que es el que sigue funcionando por encima de ~12 km. Antena cerámica de parche, conectada con un cable u.FL |
| Radio | 869,525 MHz (banda libre europea de 868 MHz), LoRa SF9, 125 kHz, 17 dBm (50 mW). Antena vertical colgando por debajo de esta cápsula |
| Cámara | No llevaba. Las imágenes eran 8 fotos de prueba guardadas en la memoria del microcontrolador, enviadas en bucle |
| Montaje | La cuerda de sujeción atraviesa esta cápsula de arriba a abajo; la antena de radio cuelga por debajo y la del GPS va arriba, mirando al cielo |
Qué emite, y cada cuánto
- Telemetría cada ~30 s (38 bytes): posición, altura, velocidades vertical y horizontal, rumbo, satélites, batería, temperatura del gestor de energía, hora UTC y contadores de imagen.
- Imágenes en paquetes SSDV (255 bytes cada uno), uno cada ~13 s. Una foto de 256×192 píxeles son entre 21 y 37 paquetes, es decir, 5-8 minutos por foto.
- Ese ritmo no es casual: en 869,4-869,65 MHz se puede emitir como máximo el 10 % del tiempo, y SF9 tarda ~1,3 s por paquete grande.
Cada foto lleva datos sobreimpresos: nombre, altura, fecha, hora UTC y coordenadas. Así cada pasada de una misma imagen es distinta, y cualquier captura dice cuándo y dónde se recibió.
3. Los receptores
- Placa: LilyGO T3-S3 (ESP32-S3, radio SX1262 y pantalla OLED).
- Qué hacen: escuchan, reconstruyen las imágenes SSDV paquete a paquete y suben todo a Telegram usando un bot.
- Dos receptores en el vuelo:
- Rx #1 (🏠 casa): en un balcón, con la WiFi de casa.
- Rx #2 (🚗 coche): en el coche, con el punto de acceso del móvil.
- Qué publica cada uno: un mensaje al arrancar, un mensaje de estado que se edita cada minuto (si ve o no el globo, señal, paquetes), un mensaje nuevo con cada telemetría (un dato por línea y con enlace al mapa), la posición en directo y cada foto que se completa, o parcial si faltan paquetes.
- Pantalla OLED: cinco páginas (vuelo, posición, enlace, imagen y batería) que cambian solas.
- Cada receptor lleva su propio icono para distinguirlos de un vistazo en el canal.
4. Cómo fue el vuelo
El lanzamiento se preparó en el polideportivo de Lumpiaque, con los participantes revisando sus cápsulas y experimentos hasta el último momento.
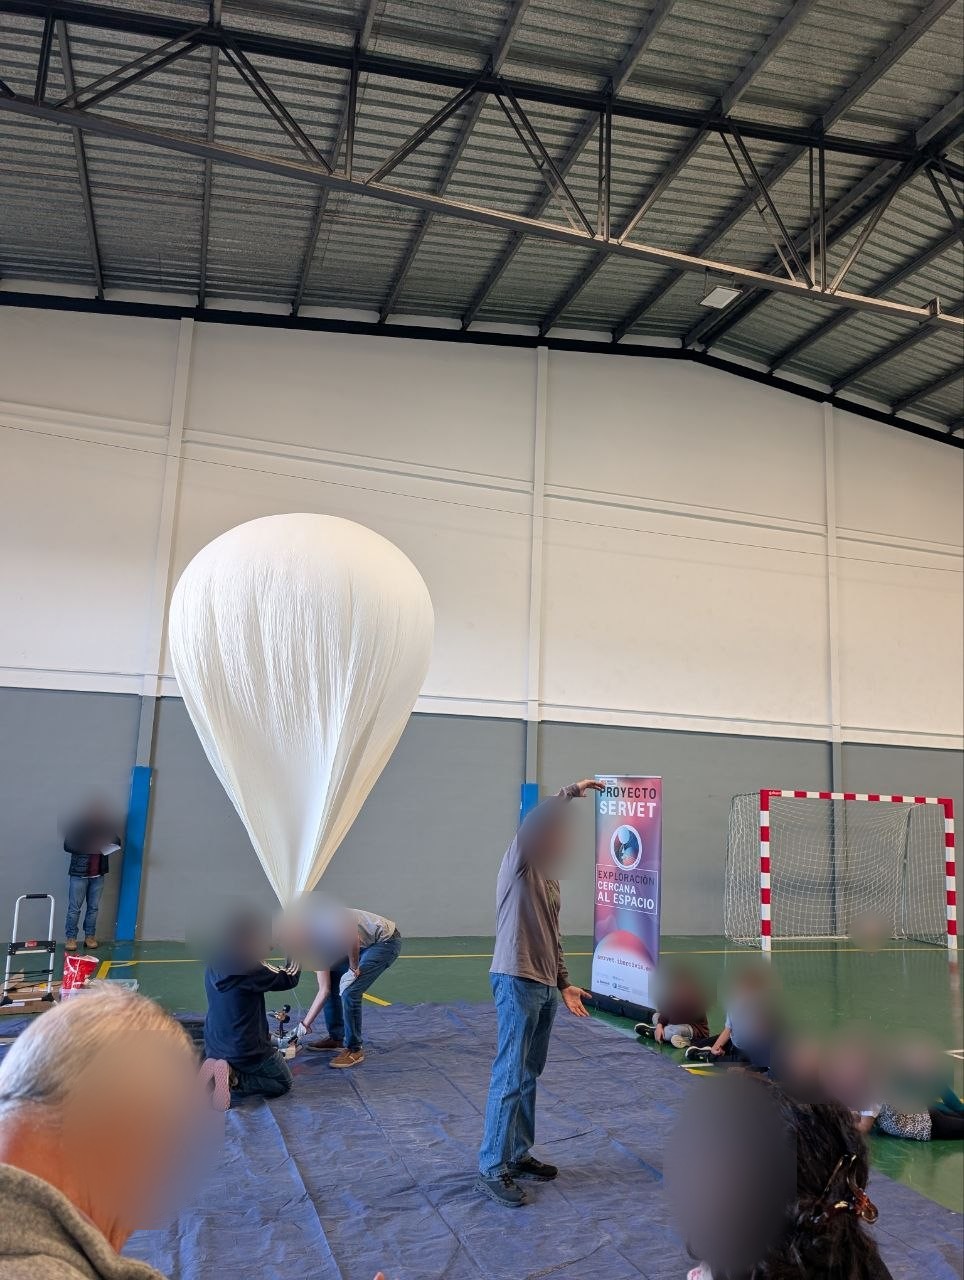
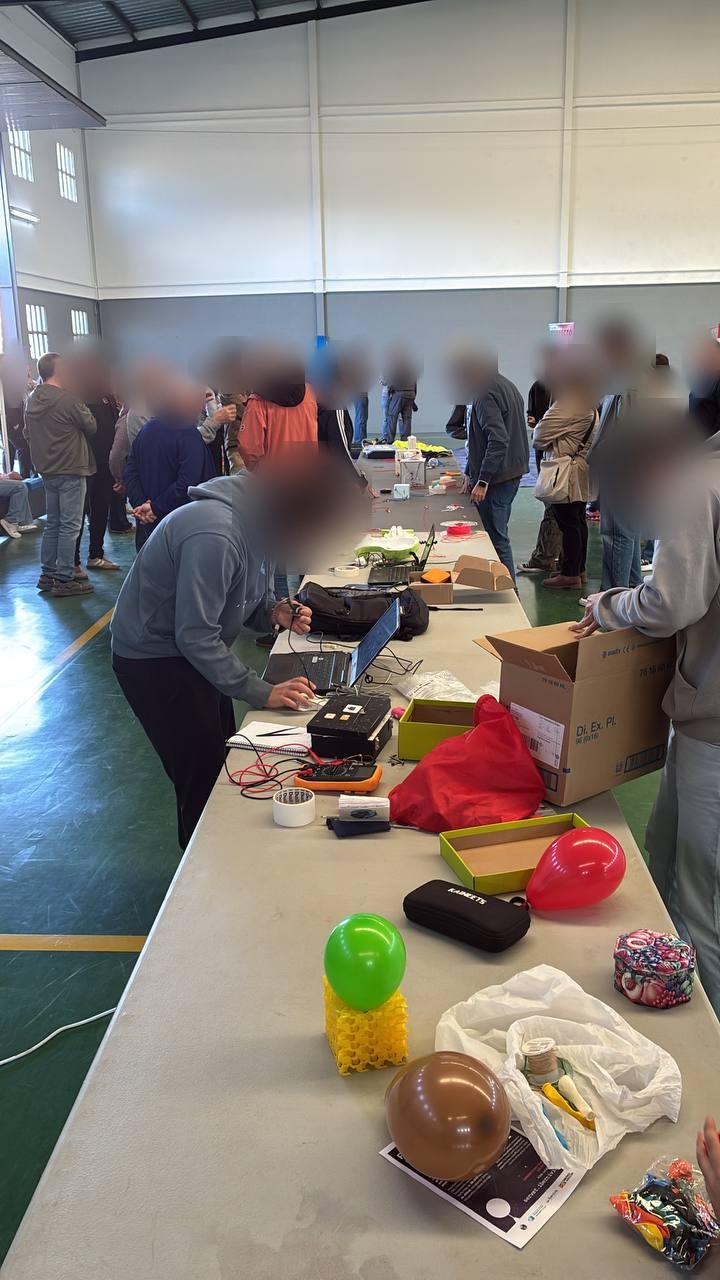
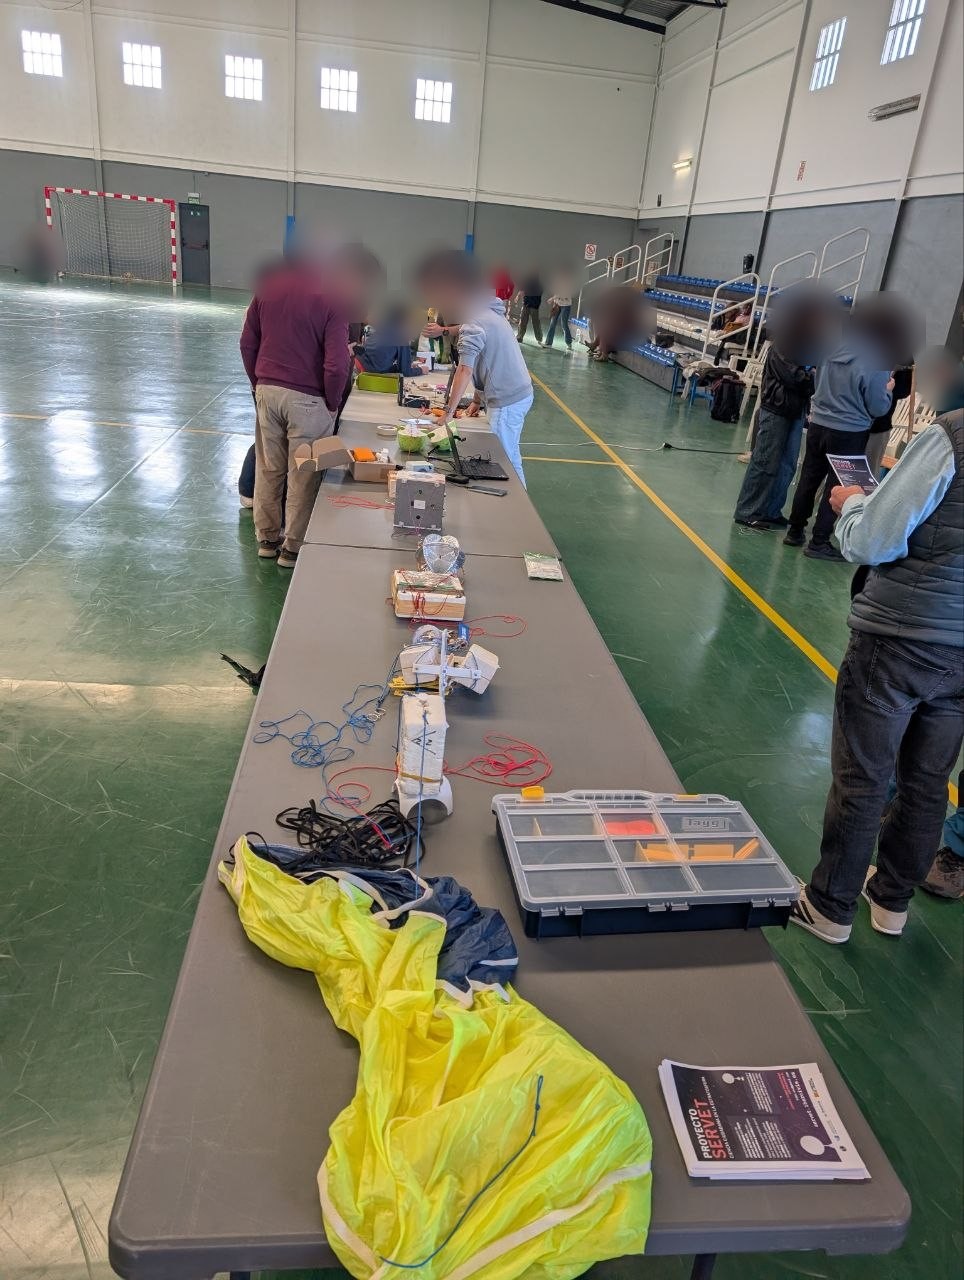
Fotografías: Alejandro Suarez y Adolfo Amella.
Y el despegue, en vídeo:
Hora UTC; la local era UTC+1.
| Hora (UTC) | Qué pasó |
|---|---|
| ~11:20:50 | Lanzamiento (estimado: la señal del receptor del coche cae de golpe y la placa empieza a enfriarse) |
| 11:32 | Primer fix GPS, a 4.722 m |
| 11:32-12:43 | Subida estable a 6,3-6,8 m/s. Viento fuerte entre los 8 y 10 km, hasta 131 km/h. A los 10 km el sensor marcó -22 °C en la bajada |
| 12:43:56 | Altura máxima oficial: 33.933 m, a unos 53 km del receptor de casa. El globo reventó a esa altura (lo último que recibió nuestro emisor antes de reventar fueron 33.902 m) |
| 12:45-13:05 | Descenso rápido, con picos de -34,6 m/s a unos 25 km de altura, frenándose al llegar a capas más densas |
| 13:05:22 | Último dato recibido: 8.610 m de altura, a 72,5 km del receptor, con RSSI de -114 dBm |
| 13:27 (14:27 local) | Aterrizaje en Chiprana (Zaragoza, comarca del Bajo Aragón-Caspe), en 41,22827 N, 0,18506 O: unos 21 km más allá de la última posición recibida |
Cifras del seguimiento:
- La telemetría llegó a Telegram durante todo el vuelo, con GPS de 3 a 12 satélites y buen HDOP incluso a 34 km. El modo Airborne funcionó.
- Recorrido: unos 97 km desde Lumpiaque hasta la última posición recibida (83 km en línea recta), y unos 119 km contando el tramo final hasta el aterrizaje.
- Calidad del enlace: el RSSI estuvo entre -104 y -122 dBm y el SNR llegó a -13 dB, justo en el límite de lo que decodifica SF9 (-12,5 dB). Aun así la telemetría entró casi siempre.
- Pérdidas: durante la subida se perdió en torno al 7 % de los paquetes de imagen. Cerca de la altura máxima, con la señal más débil, subieron a un tercio.
- Imágenes: 15 imágenes distintas en vuelo, 24 subidas al canal. Tres llegaron completas (17, 19 y 21), y el resto parciales; algunas con el 90 % de los paquetes (imagen 22: 34 de 37). En total el canal guardó 389 imágenes, contando las pruebas anteriores.
- El receptor del coche (Rx #2) se apagó a las 11:29 UTC (no es que dejase de recibir datos), así que el de casa siguió casi todo el vuelo.
- Aterrizaje: en el término de Chiprana (Zaragoza), a unos 103 km en línea recta de Lumpiaque, y unos 21 km después del último dato recibido. Los últimos kilómetros de la bajada ya no los vio ningún receptor.
Así quedó el material en la zona de aterrizaje, cerca de Chiprana:
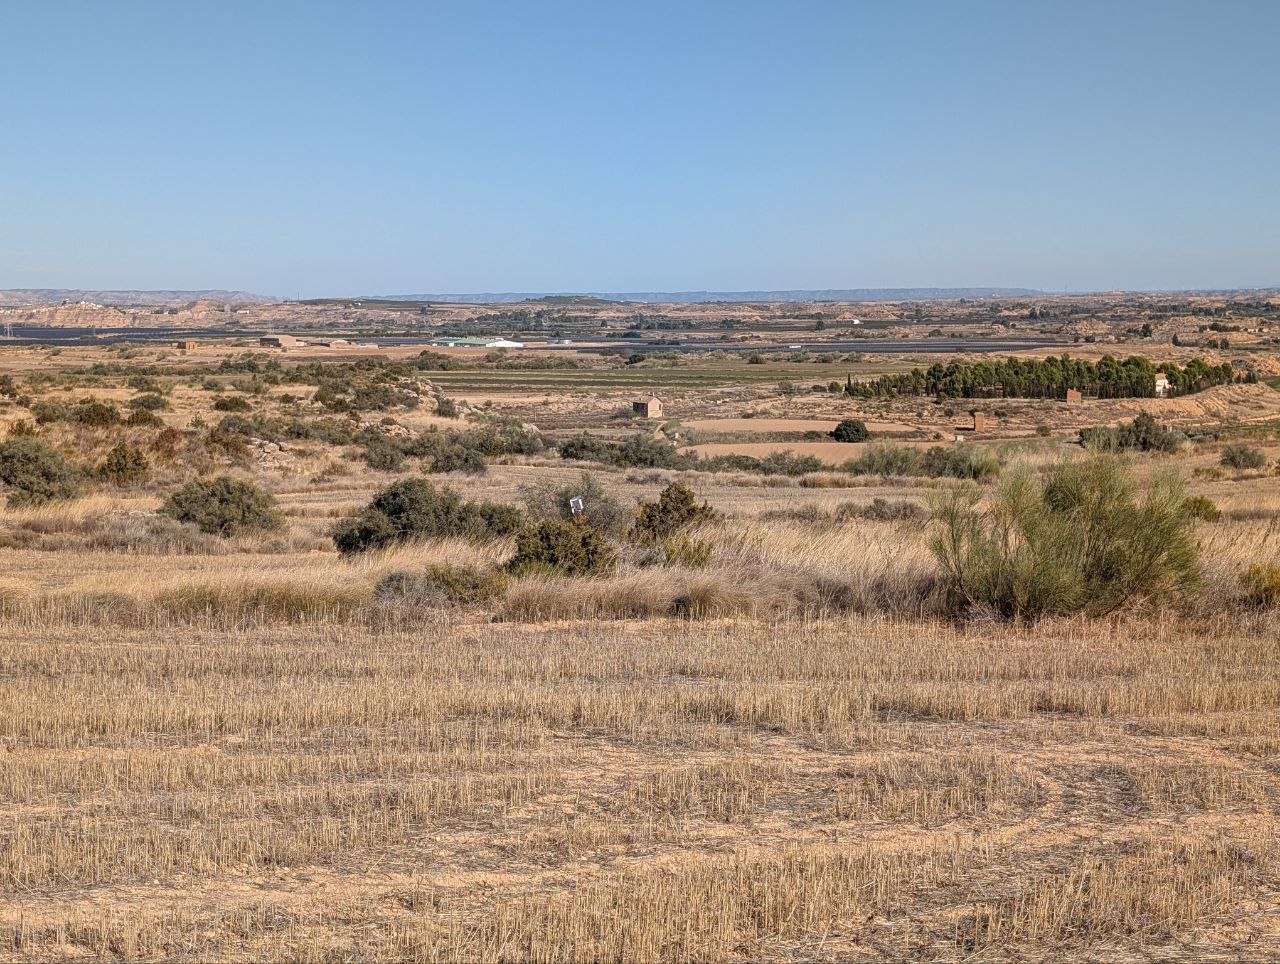
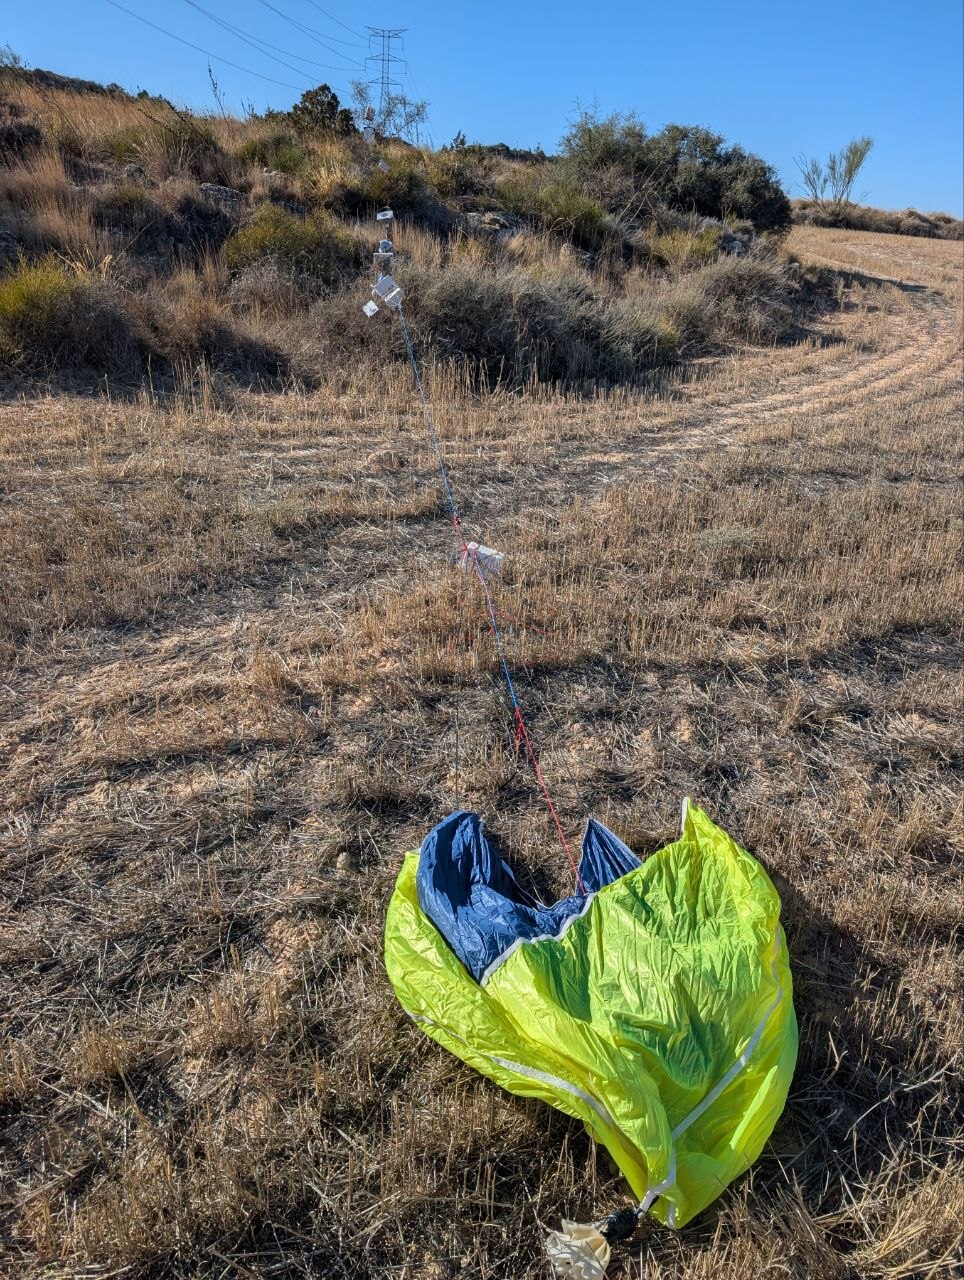
Fotografías: Alejandro Suarez y Adolfo Amella.
Mapa interactivo del vuelo
Trayectoria, cada punto de telemetría (coloreado por la calidad de la señal) y las fotos situadas donde se recibieron, con la calidad de señal media de cada una. Pulsa un punto o una foto para ver el detalle. Los puntos con trazo discontinuo son posiciones aproximadas (interpoladas o estimadas antes del primer fix GPS). Abrir el mapa a pantalla completa.
Vista en 3D, con la altura a escala real: la cortina vertical une la trayectoria con el suelo y puedes reproducir el vuelo con el botón de arriba a la derecha. Abrir el mapa 3D a pantalla completa.
5. Resultados y lo que hemos aprendido
Qué medimos con el enlace LoRa (SF9, 17 dBm) – Alcance: hasta 72 km de distancia con el globo a 8,6 km de altura (último dato recibido, con RSSI de -114 dBm). Con el globo en el techo, a 34 km de altura y unos 53 km del receptor de casa, la telemetría siguió entrando con RSSI de -120 a -122 dBm. – Calidad del enlace: RSSI entre -104 y -122 dBm y SNR de hasta -13 dB, en el límite de lo que decodifica SF9 (-12,5 dB). Cerca del techo quedaban solo unos pocos dB de margen. – Pérdidas: durante la subida se perdió en torno al 7 % de los paquetes de imagen; cerca del techo, con la señal más débil, un tercio. – Imágenes: 15 imágenes distintas y 24 subidas al canal. Tres llegaron completas y varias con más del 90 % de los paquetes (imagen 22: 34 de 37; imagen 26: 34 de 35). Con SF9 y el límite del 10 % del tiempo de emisión, una foto de 256×192 píxeles tarda entre 5 y 8 minutos. – Telemetría: llegó casi siempre, incluso en el límite del enlace, porque sus paquetes son mucho más cortos (38 bytes frente a 255) y aguantan mejor la señal débil. – Un peor caso: el receptor de casa estaba en un balcón entre edificios y el del coche se apagó pronto. Sospechamos que con una antena en un punto despejado el margen habría sido mayor.
Conclusión: SF9 a 17 dBm basta para seguir la telemetría del globo a más de 50 km y recibir fotos, aunque con pérdidas cuando la señal se acerca al límite. Para recibir fotos completas en lo más alto hace falta más margen.
También funcionó: el modo Airborne del GPS (de 3 a 12 satélites incluso a 34 km), la telemetría cada 30 s, la subida automática a Telegram y el uso de dos receptores a la vez.
Lo que dio problemas (y cómo lo resolvimos) 1. Subidas a Telegram muy lentas (10-23 s por petición). Era el ahorro de energía del WiFi del ESP32. Desactivarlo (WiFi.setSleep(false)) lo dejó en ~1 s. 2. GPS sin fix durante un paseo de prueba. Era un mal contacto del conector u.FL de la antena cerámica. Volver a asentarlo, fijar el cable y poner la cerámica boca arriba lo arregló. 3. Posición obsoleta: el emisor repetía la última posición cuando perdía el fix, porque la librería GPS da como válida una posición para siempre. Ahora se comprueba la edad del dato. 4. El SNR engaña con señal fuerte: se queda en ~11 dB tanto a -10 como a -60 dBm. El margen real hay que mirarlo con el RSSI. 5. El alcance a nivel de calle es pequeño (unos 340 m, con el receptor en un balcón entre casas), pero en el aire, con línea de vista, es otra cosa.
Para la próxima – Más margen de enlace: SF10 (+2,5 dB, fotos al doble de tiempo), antenas en el techo del coche y una antena del emisor que funcione mejor con el globo casi en vertical, donde nuestras antenas verticales tienen menos ganancia. – Cámara real (ESP32-S3-CAM) con el mismo sistema de sobreimpresión. – Más receptores repartidos por el recorrido, y alguno con otra conexión (la cobertura móvil también se acaba).
6. Detalles técnicos para curiosos
- Software: PlatformIO con Arduino-ESP32; SSDV de fsphil (con calidad 4); JPEG codificado en el propio ESP32 con
stb_image_writey decodificado con JPEGDEC; un hilo aparte sube a la API de Telegram por HTTPS. - Enlace: LoRa 869,525 MHz, SF9, BW 125 kHz, CR 4/5, 17 dBm (≈ 80 mW PIRE con una antena de 2 dBi, por debajo del límite de 500 mW de la banda).
- Datos del vuelo: 4.564 mensajes en el canal, 3.476 de telemetría y 389 imágenes.
¿Quieres seguir los próximos vuelos? Canal de Telegram: Servet HAB.